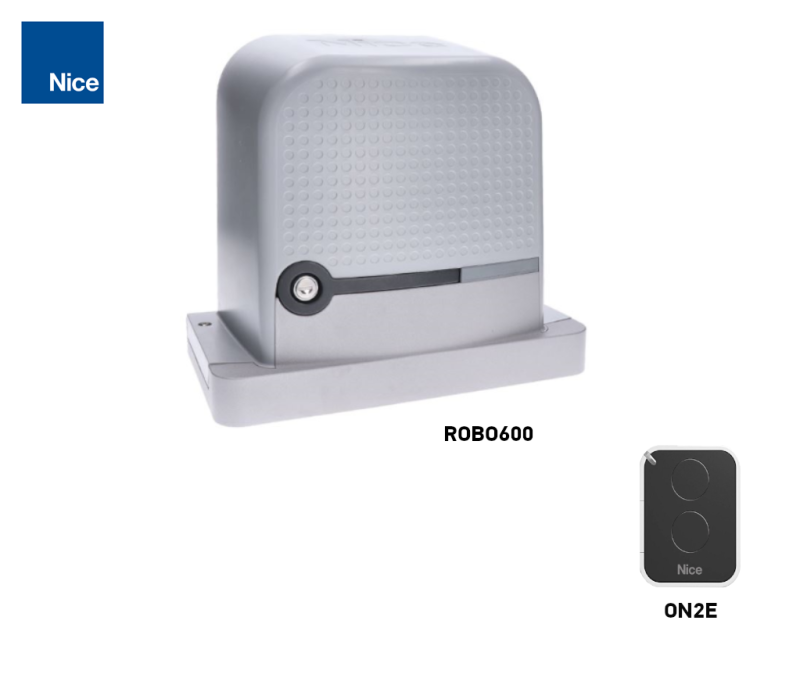
Kit de motorisation pour portail coulissant jusqu’à 600 kg/6 m NICE ROBO600 (B)
| Disponibilité du produit : | sous 3 jours | Nous expédions habituellement les marchandises sous 3 jours. |
|---|

sous 3 jours
412,72 € TTC
| Poids |
|---|
| 12 kg |
Description du produit Kit de motorisation pour portail coulissant jusqu’à 600 kg/6 m NICE ROBO600 (B)
NICE ROBO600 est un motor électromécanique pour portail coulissant avec un moteur 230 V AC, une commande intégrée et un récepteur radio. Ce kit est proposé pour un portail pesant jusqu’à 600 kg et une largeur de passage jusqu’à 6 m. Les fins de course mécaniques définissent les positions d’ouverture et de fermeture. L’opérateur est irréversible ; en cas de coupure de courant, il est possible de le déverrouiller avec une clé et de déplacer le portail manuellement.
Pour quel portail le ROBO600 convient-il ?
Le poids, la longueur et le nombre de cycles doivent être évalués en tenant compte de la résistance au déplacement du portail, du vent, du gel et de l’état du guidage. Le moteur ne remplace pas la réparation d’un portail déformé ou qui accroche. Le vantail doit coulisser régulièrement sur toute sa course, rester immobile dans n’importe quelle position et être protégé contre le déraillement, avec des butées mécaniques solides dans les deux sens.
| Offre de ce kit | Jusqu’à 600 kg / largeur de passage de 6 m. |
|---|---|
| Limite indiquée dans la notice pour le moteur seul | Jusqu’à 600 kg et une longueur de vantail de 8 m. Pour un portail de plus de 6 m, faites vérifier l’ensemble de l’installation. |
| Résistance au déplacement manuel | Au maximum 25 % de la force de pointe de 600 N, soit 150 N sur toute la course. Il s’agit d’un critère de sélection, et non d’une force d’impact admissible sur une personne. |
| Crémaillère | Module 4 ; pignon Z15. |
Limites du nombre de cycles
| Longueur du vantail | Nombre max. de cycles/h | Nombre max. de cycles consécutifs |
|---|---|---|
| Jusqu’à 4 m | 40 | 20 |
| Plus de 4 m jusqu’à 6 m | 25 | 13 |
| Plus de 6 m jusqu’à 8 m | 20 | 10 |
Un cycle correspond à une ouverture et une fermeture. La durée maximale de fonctionnement continu du moteur est de 4 minutes. Ces limites ne dispensent pas de respecter les exigences relatives à la résistance au déplacement et au réglage correct de la durée de fonctionnement.
Choisir un moteur plus puissant ne remplace ni les dispositifs de sécurité ni le contrôle des forces sur le portail installé.
Contenu du kit
Le kit NICE RO600-B comprend un moteur avec unité de commande et récepteur intégrés, ainsi qu’une télécommande. Pour une installation complète, il faut une crémaillère adaptée, des fixations, des butées de fin de course et des dispositifs de sécurité adaptés au portail concerné. Choisissez l’équipement exact de la version complète lors de la commande.
De quoi avez-vous encore besoin pour une utilisation en toute sécurité ?
| Quoi | Pourquoi | Type |
|---|---|---|
| Cellules photoélectriques | Surveillance de la zone de passage ; raccordement ici. |
|
| Feu clignotant | Signalisation du mouvement ; sortie 4–5 est en 230 V AC. |
|
| Télécommande | Récepteur intégré, mémorisation des télécommandes. |
|
| STOP et bords de sécurité | Protection des zones à risque selon le projet. |
|
| Crémaillère et butées | Transmission du mouvement et sécurisation mécanique de la course. |
|
| Programmation de maintenance | Diagnostic et réglage par un technicien. |
Montage du moteur et de la crémaillère
Le montage et les travaux électriques doivent être effectués par un technicien qualifié. Avant d’ouvrir le moteur, coupez l’alimentation et empêchez toute remise sous tension. Préparez les gaines et les entrées de câbles de manière à empêcher l’eau de pénétrer dans le moteur ; le socle ne doit pas être inondé. Veillez à laisser l’accès au capot et au déverrouillage.
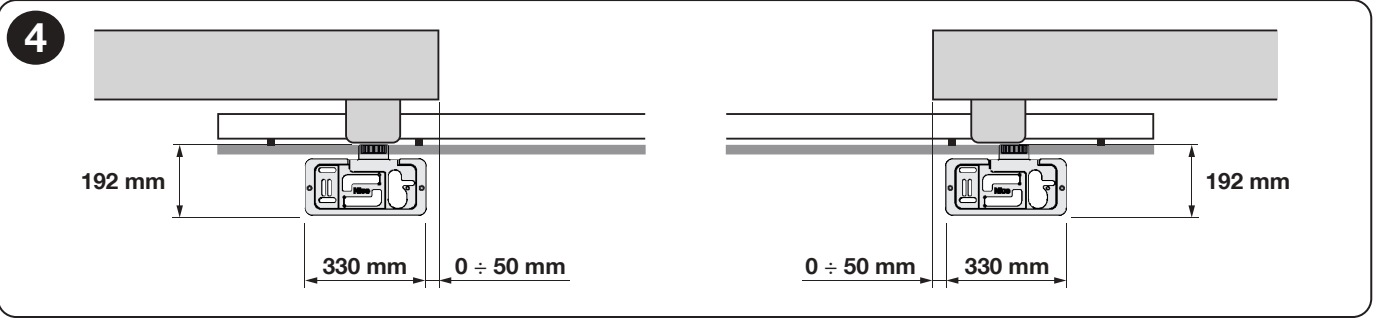
- Préparez la fondation et les gaines conformément au plan de montage. La platine de fondation doit être de niveau, parallèle au mouvement du portail et solidement ancrée. Déterminez également sa position en fonction du mode de fixation de la crémaillère.
- Montez le moteur uniquement après le durcissement de la fondation. Réglez la hauteur et fixez-le ; le poids du vantail ne doit pas être supporté par le pignon du moteur.
- Déverrouillez le mécanisme et installez la crémaillère en faisant coulisser le vantail à la main. Les différents éléments doivent se prolonger en ligne droite, sans décalage de hauteur.
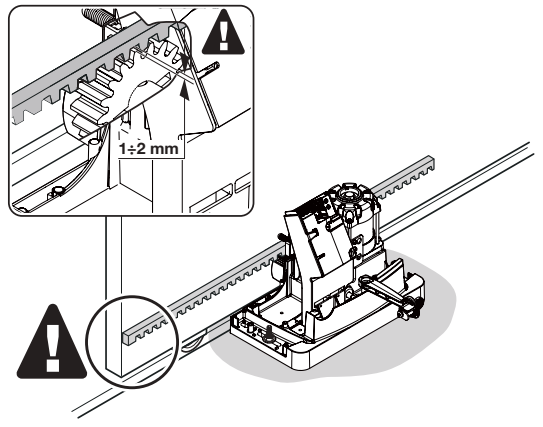
- Sur toute la course, préservez un jeu d’environ 1–2 mm entre la crémaillère et le pignon. Vérifiez manuellement toute la course dans les deux sens, puis serrez les fixations.
Réglage des fins de course
- Déverrouillez le portail, faites-le coulisser manuellement en position ouverte et arrêtez-le à environ 2–3 cm avant la butée mécanique fixe.
- Faites glisser la patte de fin de course correspondante le long de la crémaillère jusqu’à ce qu’elle actionne l’interrupteur. Puis faites-la glisser encore d’au moins 2 cm et fixez-la.
- Réglez la position fermée de la même manière. La patte doit actionner correctement le levier, sans heurter le corps du moteur.
- Verrouillez le mécanisme, testez lentement les deux sens et vérifiez la course ainsi que l’allumage de la LED FCA/FCC correspondante. Pendant le fonctionnement, le vantail ne doit pas heurter les butées fixes.
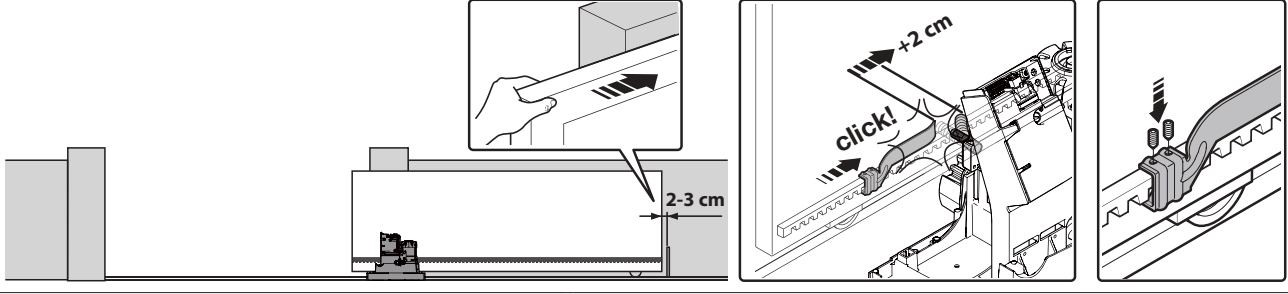
Déverrouillage manuel en cas de coupure de courant
Le portail doit être à l’arrêt. Coupez l’alimentation et bloquez le vantail pour éviter tout déplacement intempestif, en particulier sur une pente ou par vent fort. Ne manipulez pas le portail lorsqu’il est en mouvement et ne mettez pas les mains dans l’engrenage.
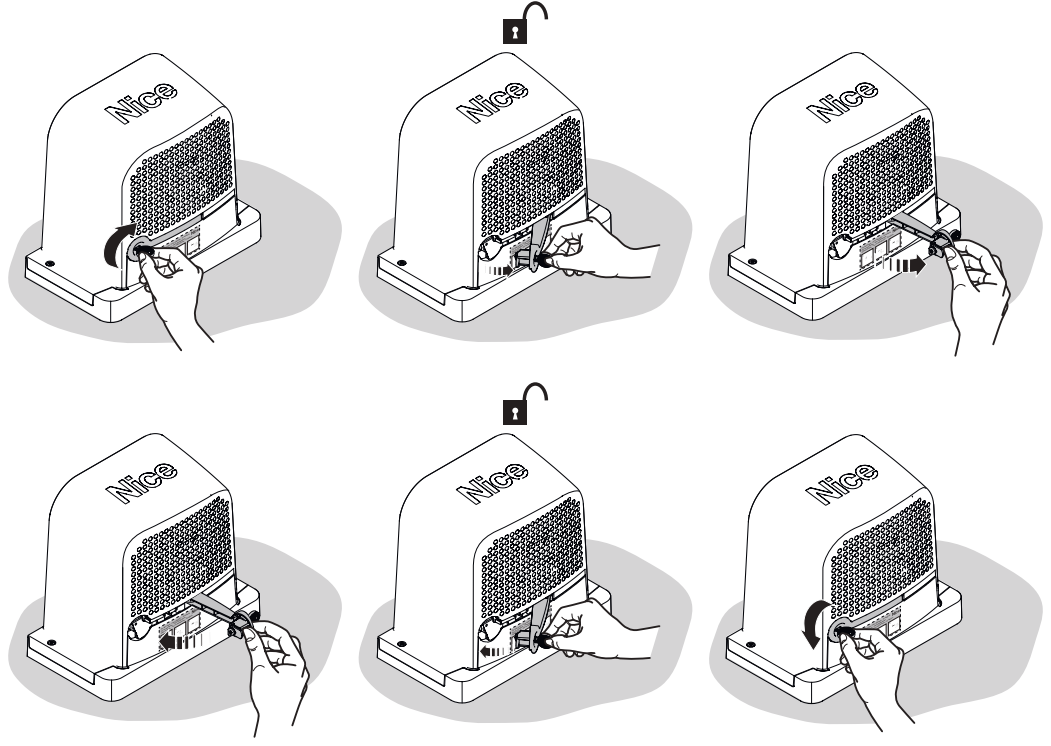
- Dégagez la serrure et insérez la clé fournie.
- Tournez la clé dans le sens indiqué par la flèche sur l’illustration, puis ouvrez le levier de déverrouillage. Le portail peut alors être déplacé lentement à la main.
- Pour rétablir l’entraînement, refermez le levier, verrouillez la serrure et retirez la clé. Déplacez légèrement le vantail pour que le mécanisme s’engrène. Rétablissez ensuite l’alimentation et vérifiez le fonctionnement.
Câblage
| Connexion | Câble selon la notice | Longueur max. |
|---|---|---|
| Alimentation | 3 × 1,5 mm² | 30 m |
| Feu clignotant | 2 × 1,5 mm² | 10 m |
| Antenne | Câble coaxial RG58 | 10 m, moins de 5 m recommandé |
| Cellules photoélectriques TX / RX | 2 × 0,25 mm² / 4 × 0,25 mm² | 30 m / 30 m |
| Sélecteur à clé | 2 × 0,5 mm² par contact ; 4 × 0,5 mm² pour deux contacts | 20 m |
Pour un câble d’alimentation de plus de 30 m, un technicien doit prévoir une section supérieure, par exemple 3 × 2,5 mm², ainsi qu’une mise à la terre de protection au niveau du moteur. Les sections et types de câbles doivent être vérifiés en fonction du parcours, de la protection et de l’environnement concernés ; posez les câbles de puissance et de commande séparément.
Commande, bornes et polarité
Le câblage suivant concerne la carte ROBO600 équipée de 10 interrupteurs DIP, de trimmers TL/TP/F et des boutons RADIO, PROGRAM et SbS. La version plus récente dispose également de la fonction Standby .
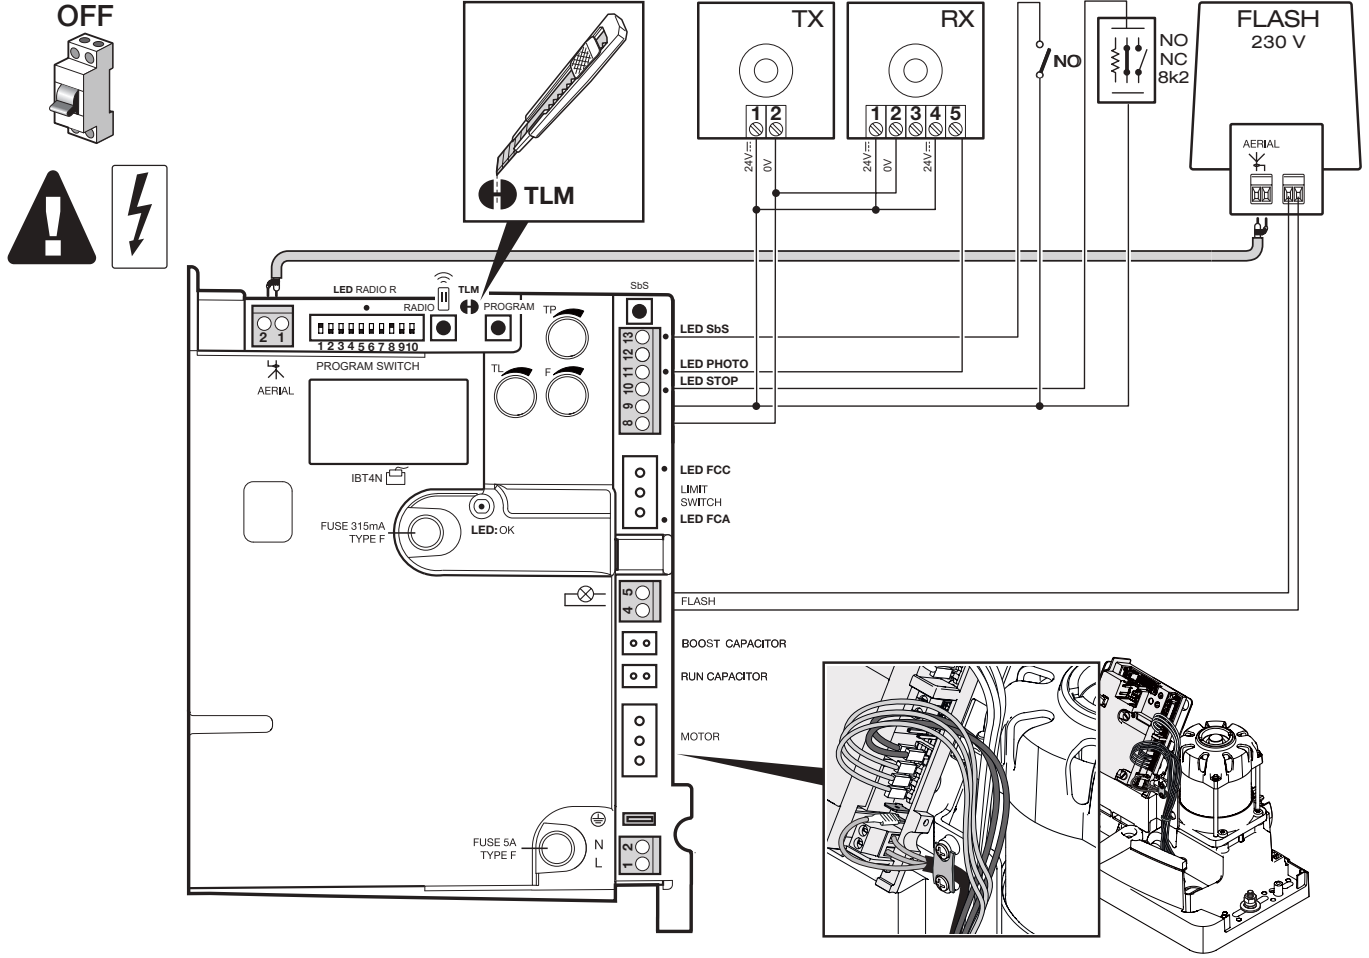
| Borne / connecteur | Fonction et raccordement |
|---|---|
| Secteur L / N / PE | 230 V AC, 50/60 Hz. L = phase, N = neutre et PE = conducteur de protection ; il ne s’agit pas d’une polarité CC. |
| 4–5 FLASH | Sortie commutée 230 V AC pour feu clignotant secteur ; sans polarité +/−. |
| 8 (0 V) / 9 (+24 V) | Alimentation auxiliaire 8 = moins (−), 9 = plus (+), 24 V DC ±10 %, courant total max. 100 mA. |
| 9–10 STOP | Entrée de sécurité auto-apprise NO/NC ou dispositif résistif selon le schéma. Après modification, effectuez un nouvel apprentissage. |
| 9–11 PHOTO | Contact NC hors tension des cellules photoélectriques. Une interruption pendant la fermeture inverse le sens du mouvement. |
| 8–12 PHOTOTEST | Alimentation testée de l’émetteur TX ; 8 = 0 V (−), 12 = +24 V testé, max. 100 mA. Il ne s’agit pas d’une alimentation permanente pour une commande externe. |
| 9–13 SbS | Commande hors tension NO « pas à pas ». Le relais externe ne fait que fermer le contact 9–13 ; il ne doit pas y appliquer sa propre tension. |
| AERIAL 1–2 | 1 = conducteur central du câble coaxial, 2 = blindage ; il ne s’agit pas d’une alimentation pour accessoires. |
| LIMIT SWITCH / MOTOR | Connecteurs des fins de course et du moteur ; ne modifiez leur orientation que hors tension, conformément aux instructions pour le sens inverse. |
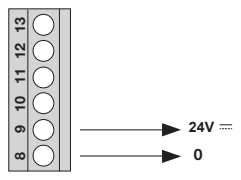
Pour la sortie auxiliaire, additionnez les courants consommés par tous les appareils raccordés. Une paire EPM peut consommer jusqu’à 55 mA ; deux paires peuvent dépasser la limite de 100 mA avant même l’ajout d’autres accessoires. Dans ce cas, une alimentation distincte doit être prévue spécifiquement. Les contacts NO/NC hors tension n’ont pas de polarité +/−.
Entrée de sécurité STOP 9–10
Il est possible de raccorder un contact de commutation NO hors tension, un contact d’ouverture NC ou une barre palpeuse de sécurité à résistance constante de 8,2 kΩ. Le type d’entrée est détecté lors de l’apprentissage ; toute modification de l’état appris arrête le mouvement et déclenche une brève inversion.
Plusieurs contacts NO se branchent en parallèle, plusieurs contacts NC en série. Les bords sensibles résistifs peuvent être montés en cascade avec une seule résistance de fin de ligne de 8,2 kΩ, conformément à leur notice. Les types combinés nécessitent un câblage conforme au manuel de montage ; ne réalisez pas de combinaison arbitraire de cavaliers. La résistance de 8,2 kΩ ne remplace pas le dispositif de sécurité requis. Après chaque modification, relancez la mémorisation des dispositifs et vérifiez leur déclenchement.
Raccordement des photocellules NICE EPM
| EPM | Sans Fototest | Avec Fototest |
|---|---|---|
| Borne TX 1 (+) | 9 (+24 V CC) | 12 (+24 V CC testé) |
| Borne TX 2 (−) | 8 (0 V) | 8 (0 V) |
| Borne RX 1 (+) / 2 (−) | 9 / 8 | 9 / 8 |
| Borne RX 4 COM / 5 NC | 9 / 11 | 9 / 11 |
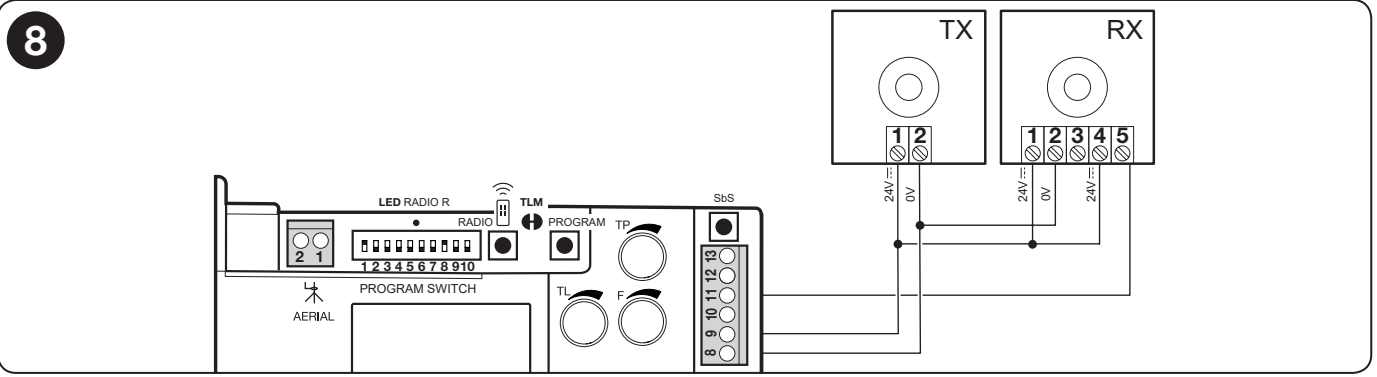
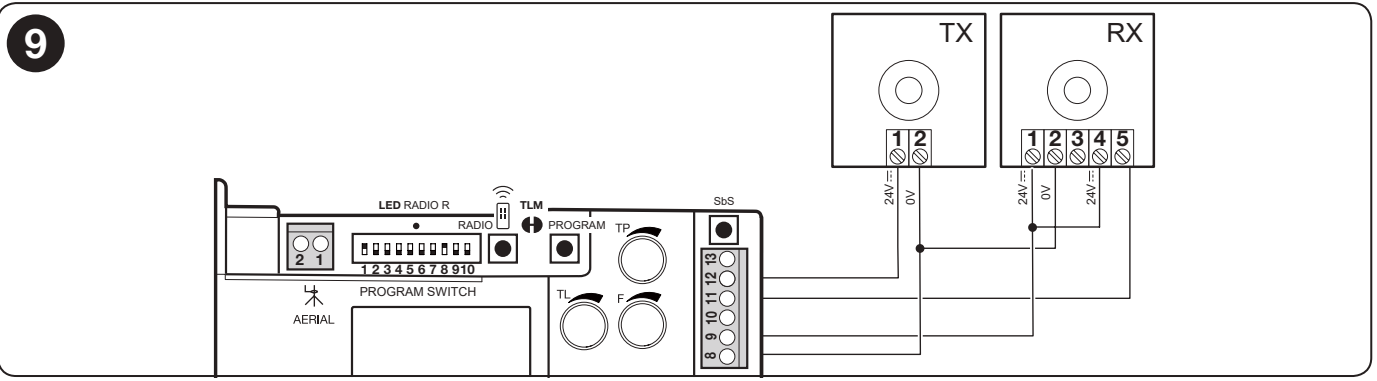
La borne 3 (NO) du RX n’est pas utilisée pour la fonction de sécurité PHOTO. Une fois le raccordement terminé, lancez la mémorisation des dispositifs et vérifiez le fonctionnement en interrompant le faisceau. Lorsque l’EPM est alimenté en CC, ne coupez pas le cavalier SYNC, destiné à la synchronisation avec une alimentation CA. Le raccordement de deux paires nécessite également d’évaluer la consommation électrique et les interférences mutuelles.
Le TX et le RX doivent être exactement l’un en face de l’autre. Au-delà de 10 m, le cavalier +10m du RX doit être réglé conformément à la notice EPM. La portée utile habituelle de l’EPM est de 15 m ; le brouillard, la pluie et la poussière peuvent la réduire. Les photocellules protègent le passage, mais pas toutes les zones d’écrasement ou de cisaillement du portail.
Première mise en service et vérification du sens de déplacement
Avant de raccorder l’alimentation électrique, les butées mécaniques, les supports de fin de course, la mise à la terre de protection et le câblage des entrées de sécurité doivent être en place. Si le vantail comporte un portillon, son ouverture doit empêcher le mouvement automatique.
- Déverrouillez le moteur, placez manuellement le vantail à peu près à mi-course, puis reverrouillez le réducteur.
- À la mise sous tension, la LED OK doit clignoter environ une fois par seconde. Lorsque la course est libre et que le portail n’est pas en fin de course, les voyants PHOTO/FOTO, FCA et FCC doivent être allumés ; l’entrée de commande NO reste éteinte en l’absence de commande. Le portail ne doit pas se mettre en mouvement tout seul.
- Actionnez le levier du fin de course pour vérifier que la bonne LED, FCA ou FCC, s’éteint. En cas de défaut, coupez l’alimentation et vérifiez les connecteurs, les dispositifs de sécurité et les fusibles.
- Une fois le réglage terminé — et, pour le ROBO600, après la mémorisation des dispositifs de sécurité — vérifiez à l’aide d’une brève commande SbS/P.P. que le premier mouvement après la mise sous tension est l’ouverture. Arrêtez-le s’il part dans le sens inverse. Un sens de déplacement inversé peut également inverser l’action des dispositifs de sécurité.
Si le premier mouvement se fait dans le mauvais sens
Débranchez le secteur et vérifiez l’absence de tension. Conformément au schéma d’origine, tournez le connecteur du moteur ainsi que celui des fins de course de 180°. Remettez sous tension et répétez le test d’ouverture depuis le milieu de la course. Ne modifiez pas le sens de déplacement en permutant les entrées de sécurité ni en augmentant la force.
Mémorisation de STOP et PHOTO
Le ROBO600 doit mémoriser les dispositifs de sécurité raccordés. Répétez cette procédure après toute modification des dispositifs, ainsi qu’après tout changement de position du DIP 1 ou du DIP 2.
- Appuyez sur PROGRAM. Après environ 3 s, la mémorisation démarre et la LED OK clignote plus rapidement ; maintenez le bouton enfoncé.
- Attendez la fin de la mémorisation : la LED STOP s’allume et la LED OK reste verte.
- Relâchez le bouton PROGRAM dans les 10 s. Trois clignotements verts confirment la réussite ; cinq clignotements rouges indiquent un échec.
- Vérifiez les LED STOP et PHOTO ainsi que le fonctionnement des deux dispositifs. En cas d’échec, corrigez le problème et relancez la mémorisation.
Essais du portail installé
- Testez une ouverture et une fermeture complètes, l’arrêt correct avant les butées mécaniques et la fluidité du mouvement.
- Testez chaque dispositif de sécurité séparément. Interrompez le faisceau des photocellules près du TX, près du RX et entre les deux ; vérifiez l’arrêt ou l’inversion du mouvement attendu.
- Le technicien mesure les forces du portail installé et règle la force au niveau le plus bas permettant un mouvement fiable. Les photocellules et le réglage F ne dispensent pas d’évaluer tous les points présentant un risque.
- Ne remettez la notice, les clés, les consignes de commande manuelle et le plan d’entretien qu’après la réussite des essais.
Réglages des commutateurs DIP et des potentiomètres
Les réglages doivent être effectués par un technicien, portail à l’arrêt. Coupez l’alimentation avant toute intervention sur le câblage. Après toute modification du mode, de la durée ou de la force, testez de nouveau l’ouverture complète, la fermeture et les dispositifs de sécurité.
| DIP 1 | DIP 2 | Mode |
|---|---|---|
| OFF | OFF | Homme mort – mouvement uniquement pendant le maintien de la commande. |
| ON | OFF | Semi-automatique – mouvement complet après une brève commande. |
| OFF | ON | Automatique – la fermeture suit l’ouverture après une pause. |
| ON | ON | Automatique + fermeture systématique – après le rétablissement de l’alimentation, une fermeture peut être déclenchée après un préclignotement de 5 s. |
| DIP | Fonction | Effet |
|---|---|---|
| 3 ON | Mode copropriété | Pendant l’ouverture, toute nouvelle commande pas à pas est ignorée ; pendant la fermeture, elle inverse le sens du mouvement. Non disponible en mode homme mort. |
| 4 ON | Préclignotement | 5 s avant le mouvement ; 2 s en mode homme mort. |
| 5 ON | Fermeture après passage devant les photocellules | Mode automatique : fermeture 5 s après la libération du passage. Mode semi-automatique : un déclenchement de PHOTO pendant la fermeture active la fermeture automatique après la pause réglée. |
| 6 ON | PHOTO également pendant l’ouverture | L’interruption du faisceau arrête également l’ouverture ; en mode semi-automatique/automatique, le mouvement reprend une fois le faisceau libéré. |
| 7 ON | Démarrage progressif | Réduit les à-coups au démarrage. |
| 8 ON | Ralentissement | Le réglage TL doit tenir compte du début du ralentissement, environ 50–70 cm avant le fin de course. Le couple moteur diminue également ; en cas de résistance importante, le portail peut s’arrêter. |
| 9 / 10 | Freinage électrique | OFF/OFF = désactivé ; OFF/ON = faible ; ON/OFF = moyen ; ON/ON = fort. |
Réglage d’usine selon la notice : DIP 1 et 8 ON, tous les autres OFF (mode semi-automatique avec ralentissement). Après toute modification des DIP 1–2, recharger les appareils. En ralentissement, la vitesse est d’environ 30 % de la valeur nominale ; le couple diminue de 70 %. Le ralentissement commence à TL/2. Avec la valeur par défaut de TL de 90 s, le ralentissement commence après 45 s ; vérifiez l’effet de la modification lors de l’ouverture suivante depuis la position de fin de course.
| Trimmer | Fonction | Comment vérifier |
|---|---|---|
| TL | Durée maximale d’ouverture/de fermeture. | En mode semi-automatique, effectuez une ouverture et une fermeture complètes. Prévoyez une marge de 2–3 s. Si la plage est insuffisante, utilisez l’extension TLM conformément à la carte. En cas de ralentissement, réglez également la durée en fonction de son point de départ. |
| TP | Durée de la pause avant la fermeture automatique. | Activez le mode automatique, ouvrez complètement le portail et mesurez la durée réelle de la pause avant la fermeture. |
| F | Force / couple moteur. | Confirmez le réglage en mesurant les forces d’impact et en effectuant un test de sécurité. Augmenter F ne permet pas de compenser un défaut mécanique du portail. |
Version plus récente – mode veille Standby
Cette section concerne uniquement la version ROBO600 compatible avec Standby. Elle ne s’applique pas aux anciennes cartes dépourvues de cette fonction. Après la détection des appareils, le délai d’attente par défaut est de 300 s; sur une carte neuve ou entièrement réinitialisée, avant la détection, il est de 600 s. En mode Standby, la sortie d’alimentation auxiliaire est inactive, un point important en cas de commande externe.
- Appuyez brièvement sur PROGRAM et lisez le voyant OK : 2 clignotements = Standby actif ; 1 clignotement = inactif.
- Appuyez de nouveau brièvement sur PROGRAM pour sélectionner l’état souhaité.
- Pour enregistrer, maintenez PROGRAM enfoncé pendant au moins 5 s, jusqu’à ce que le voyant OK reprenne son clignotement normal à 1 Hz. Le technicien modifie le délai d’attente à l’aide d’Oview ou de ProView, et non avec cette procédure par bouton.
Récepteur intégré et télécommandes
Le ROBO600 est équipé d’un récepteur intégré 433,92 MHz avec codage O-CODE. Choisissez l’émetteur en fonction de la carte concernée ; une fréquence identique ne garantit pas à elle seule la compatibilité. Effectuez la programmation lorsque le portail est à l’arrêt.
Mode I – mémorisation de la télécommande entière
- Maintenez le bouton RADIO/du récepteur enfoncé jusqu’à ce que son voyant s’allume (environ 4 s), puis relâchez-le.
- Dans les 10 s, maintenez enfoncé pendant environ 3 s le bouton choisi sur la nouvelle télécommande, jusqu’à ce que le récepteur confirme la mémorisation par trois clignotements.
- Vous pouvez mémoriser une autre télécommande de la même manière dans les 10 s suivantes ; sinon, attendez la fin du mode.
| Bouton en mode I | Commande attribuée |
|---|---|
| 1 | Pas à pas |
| 2 | Ouverture partielle pour piétons |
| 3 | Ouvrir |
| 4 | Fermer |
Une télécommande à un ou deux boutons n’utilise que les premiers boutons correspondants. Selon le manuel, le ROBO600 peut mémoriser jusqu’à 100 télécommandes en mode I.
Mode II – une commande attribuée à un bouton choisi
| Nombre d’appuis sur RADIO | Commande |
|---|---|
| 1 | Pas à pas |
| 2 | Ouverture partielle |
| 3 | Ouvrir |
| 4 | Fermer |
| 5 | Arrêt |
Appuyez brièvement sur RADIO autant de fois que le numéro de la commande souhaitée. Le voyant clignote le même nombre de fois. Dans les 10 s, maintenez le bouton choisi de la télécommande enfoncé pendant environ 3 s, jusqu’à ce que trois clignotements confirment la mémorisation. Répétez la procédure pour chaque bouton supplémentaire.
Ajouter une télécommande à l’aide d’une télécommande fonctionnelle
À proximité du récepteur, à environ 10–20 m, maintenez enfoncé le bouton de la nouvelle télécommande pendant au moins 5 s puis relâchez-le. Sur la ancienne télécommande appuyez sur le bouton correspondant 3 fois; puis appuyez une fois sur le bouton de la nouvelle télécommande. La nouvelle télécommande reprend l’affectation de l’ancienne. En mode I, vous pouvez utiliser n’importe quel bouton de l’ancienne télécommande ; en mode II, utilisez le bouton associé à la commande souhaitée. Laissez uniquement sous tension le récepteur que vous souhaitez programmer.
Verrouillage de la mémoire radio
Si la mémorisation ou l’effacement ne fonctionne pas, la mémoire est peut-être verrouillée. Coupez l’alimentation, maintenez RADIO enfoncé, puis rétablissez l’alimentation. Après environ 5 s et deux clignotements lents du voyant RADIO, relâchez le bouton. Dans les 5 s, sélectionnez l’option par de brèves pressions sur RADIO : voyant éteint = déverrouillé, allumé = verrouillé. Cinq secondes après le dernier appui, deux clignotements lents confirment la fin de la procédure.
Diagnostic et pannes courantes
| Symptôme | Signification / points à vérifier |
|---|---|
| OK : 1 clignotement vert/s | Fonctionnement normal. |
| OK : 2 clignotements verts rapides | Changement d’état d’une entrée, des photocellules ou d’une commande radio. |
| OK : 1 rouge, pause, puis de nouveau 1 | Les appareils n’ont pas été correctement détectés ou le DIP 1–2 a été modifié. Vérifiez le câblage et relancez la détection. |
| OK : 2 clignotements rouges | Déclenchement d’une photocellule. Vérifiez la présence d’un obstacle, l’alignement TX/RX et le contact NC. |
| OK : 4 clignotements rouges | STOP actif. Vérifiez le dispositif de sécurité et son câblage. |
| OK : 5 clignotements rouges | Erreur de paramètres internes. Attendez au moins 30 s ; si l’erreur persiste, un technicien effectuera une réinitialisation et une nouvelle détection. |
| OK : 7 clignotements rouges | Erreur du circuit interne ou modification du DIP 1–2. Après avoir coupé puis rétabli l’alimentation, vérifiez le câblage ; en cas de changement de mode, relancez la détection. Une erreur persistante nécessite l’intervention du service après-vente. |
| OK : 8 clignotements rouges | Une commande reste active. Relâchez le bouton ou désactivez le relais resté enclenché. |
| OK éteint / allumé en continu | Vérifiez l’alimentation et les fusibles ; un signal d’erreur permanent peut indiquer une panne de la carte. |
| PHOTO / STOP éteint | L’entrée de sécurité n’autorise pas le mouvement. Ne la shuntez pas ; vérifiez le dispositif et la détection. |
| Voyant RADIO : 1 / 6 / 8 clignotements rapides | Télécommande déjà mémorisée / codage incompatible / mémoire pleine. |
Si le moteur ne réagit pas, vérifiez d’abord l’alimentation, la protection électrique, l’état des entrées de sécurité et la commande. Si le mouvement s’effectue dans le sens inverse, corrigez le sens conformément à de la procédure indiquée. En cas de bruit inhabituel, de dommage ou de fonctionnement par à-coups, interrompez l’utilisation ; n’augmentez pas la force pour remplacer une réparation.
Effacement de la mémoire
Effacement de toutes les télécommandes
Lorsque la mémoire est déverrouillée, maintenez RADIO, jusqu’à ce que la LED s’allume, s’éteigne puis commence à clignoter. Relâchez le bouton pendant le 3e clignotement. Cinq clignotements confirment l’effacement des télécommandes. Tous les émetteurs mémorisés seront effacés ; préparez-vous donc à les reprogrammer.
Effacement de la commande et des dispositifs programmés
- Moteur à l’arrêt, coupez l’alimentation.
- Maintenez PROGRAM et rétablissez l’alimentation. Maintenez toujours le bouton jusqu’à ce que la LED OK s’allume, s’éteigne puis commence à clignoter.
- Relâchez PROGRAM pendant le 3e clignotement de la LED OK. Cinq clignotements confirment la réussite de l’opération.
- Relancez l’apprentissage des dispositifs de sécurité et effectuez les essais complets. Cette procédure n’efface pas les télécommandes, mais désactive le verrouillage de la mémoire radio. Les positions des interrupteurs DIP mécaniques et des trimmers ne changent pas d’elles-mêmes.
Contrôle et entretien réguliers
Faites effectuer l’entretien par un professionnel au plus tard tous les 6 mois ou après 20 000 manœuvres, selon la première échéance atteinte. En cas d’utilisation intensive ou dans un environnement exigeant, le plan d’entretien peut prévoir un intervalle différent.
- Après avoir coupé l’alimentation électrique, vérifiez les fixations, la corrosion, les câbles et les infiltrations d’eau.
- Vérifiez l’usure du pignon, de la crémaillère, du guidage et des butées, ainsi que leur jeu et le déplacement manuel.
- Nettoyez les cellules photoélectriques et vérifiez le déverrouillage. Après avoir remis l’alimentation, testez tous les dispositifs de sécurité, l’arrêt et les forces.
- Conservez le compte rendu d’entretien et la notice. Ne pénétrez pas dans la zone de passage lorsque le portail est en mouvement ; gardez les télécommandes et les commandes fixes hors de portée des enfants.
Caractéristiques techniques du NICE ROBO600
| Alimentation du moteur et de la commande | 230 V AC, 50/60 Hz |
|---|---|
| Puissance nominale absorbée | 300 W |
| Couple nominal / maximal | 9 / 18 Nm |
| Force nominale / maximale correspondante | 300 / 600 N ; la force d’entraînement n’est pas le poids du portail |
| Vitesse à vide / au couple nominal | 11 / 8,5 m/min |
| Crémaillère / pignon | Module 4 / Z15, diamètre primitif de 60 mm |
| Poids maximal du portail | 600 kg |
| Longueur maximale du vantail / offre de ce kit | 8 m selon la notice / passage de 6 m pour ce kit présenté ici |
| Fonctionnement continu | Max. 4 minutes ; cycles selon la longueur du vantail |
| Indice de protection / classe électrique | IP44 / I – mise à la terre de protection |
| Température | −20 à +55 °C |
| Sortie auxiliaire | 24 V DC ±10 %, max. 100 mA |
| Sortie FLASH | 230 V AC, max. 60 W selon le tableau technique |
| Poids de l’automatisme seul | 11 kg |
| Radio | 433,92 MHz, récepteur O-CODE intégré |
Dimensions et espace de montage
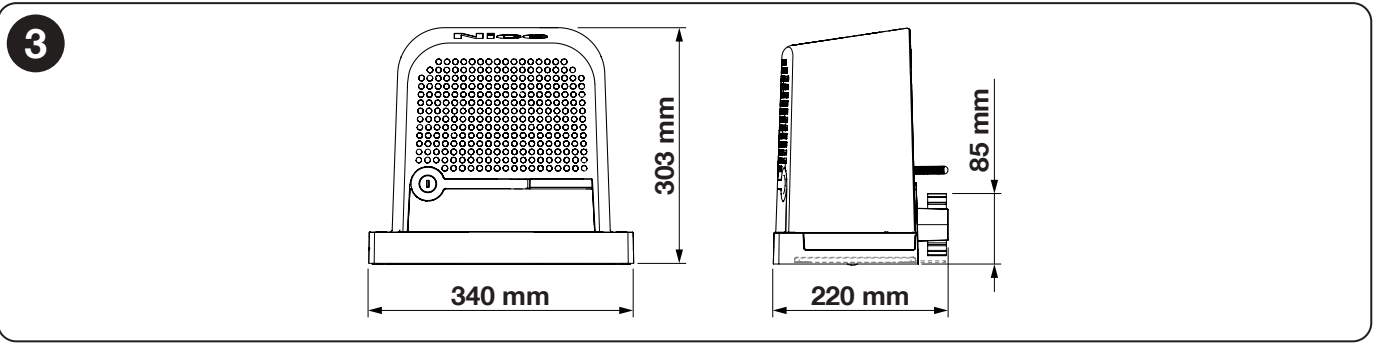
Le dessin de montage du ROBO600 indique les dimensions hors tout 340 × 220 × 303 mm (hauteur) et l’axe du pignon 85 mm au-dessus de la base. Pour le montage, référez-vous à ce dessin. Lors du choix de l’emplacement, prévoyez l’espace nécessaire pour ouvrir le capot, accéder à la clé et utiliser le déverrouillage en toute sécurité.
Nous vous aiderons à choisir l’ensemble via notre contact. Indiquez la longueur et le poids du portail, le nombre de cycles prévu et, en cas de remplacement, joignez également une photo de la plaque signalétique et de la carte de commande.
Comment commander cet article ?
Choisissez la solution qui vous convient :
- commander en ligne : utilisez le bouton acheter pour ajouter l'article au panier de la boutique (vous trouverez le bouton acheter ici dans le tableau des variantes du produit).
- commander par e-mail : commandez à [email protected]