NICE ROBUS RBS400 – motorisation seule pour portails coulissants (A)
NOUVEAU| Disponibilité du produit : | En stock | Nous expédions généralement les marchandises dans les 24 heures. |
|---|
En stock
447,71 € TTC
| Poids |
|---|
| 8,00 kg |
Description du produit NICE ROBUS RBS400 – motorisation seule pour portails coulissants (A)
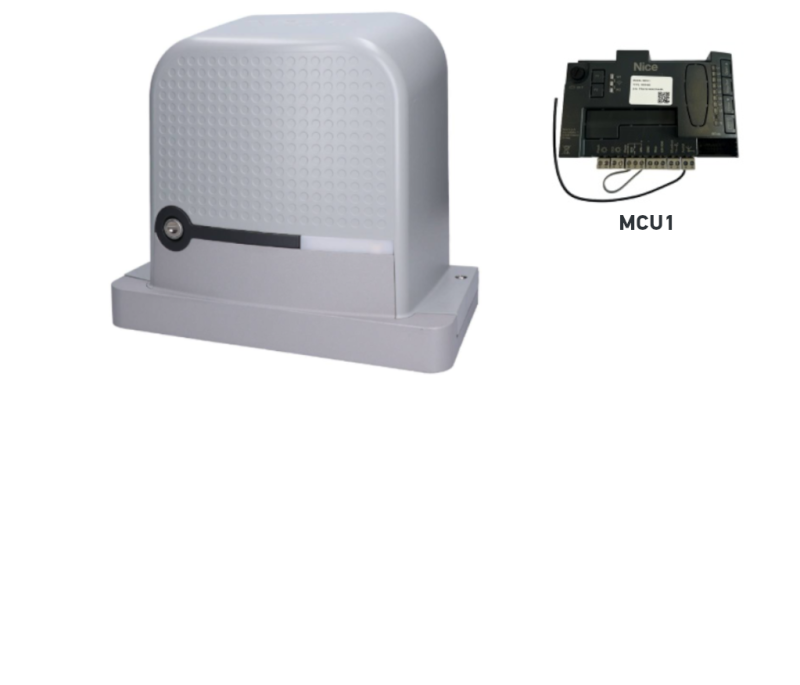
Motor NICE Robus RBS400 est conçu pour les portails coulissants d’un poids jusqu’à 400 kg et d’une largeur de passage allant jusqu’à 8 m. Il est équipé d’un interrupteur de fin de course à induction. Le moteur est irréversible. Compact, sûr et pratique, le moteur est doté d’un boîtier résistant aux chocs et convient parfaitement à un usage privé ou professionnel. Caractéristiques techniques détaillées ». Programmation du moteur ». Télécharger le manuel ».
Ce produit, un moteur seul pour portail coulissant NICE Robus RBS400 (notre référence NICE-RBS400-A), comprend :
- Un moteur électromécanique NICE Robus RBS400 d’une capacité de 400 kg, pour un vantail d’une longueur maximale de 8 m, avec une unité de commande intégrée (mais amovible), MCU1R30, un récepteur radio intégré ainsi qu’un connecteur « SM » pour un récepteur enfichable.
- 2 x clés de déverrouillage pour actionner le moteur manuellement (nécessaire en cas de coupure de courant).
- Éléments de montage du moteur : éléments d’ancrage, plaque de montage et butées magnétiques pour l’interrupteur de fin de course à induction.
- Manuel de montage
L’un des principaux atouts du moteur Robus RBS400 est sa grande vitesse d’ouverture et de fermeture, rendue possible par une technologie de pointe. Il détecte les obstacles et permet de raccorder des photocellules, garantissant ainsi une sécurité maximale. Il est également équipé d’un capteur de température qui adapte la force de traction du moteur aux conditions climatiques, et protégé par un fusible thermique.
Sa construction de qualité et son indice de protection IP44 garantissent une longue durée de vie. Le Robus RBS400 est compatible avec les accessoires de la marque Nice. Le système intégré "Eye Check" fournit un retour visuel grâce à un voyant LED (rouge/vert).
La fonction « unité esclave » (mode maître-esclave) permet de commander deux moteurs de manière synchronisée, ce qui permet d’automatiser deux portails coulissants à deux vantaux s’ouvrant l’un vers l’autre. Il est également compatible avec l’ancien modèle Robus RB400, mais uniquement à partir de la version équipée de l’unité de commande RBA3R10. L’ancienne unité RBA3/c n’est pas compatible avec le RBS.
L’unité de commande intégrée permet une utilisation simple. La programmabilité est l’une des principales caractéristiques de ce modèle.
Le récepteur bidirectionnel intégré est prêt à être programmé immédiatement, ce qui facilite le raccordement et la commande.
Autre avantage : la possibilité d’ajouter des fonctions supplémentaires grâce à une carte d’extension, notamment un éclairage pour une installation plus sûre.
La technologie intuitive BlueBUS facilite l’alimentation et la commande de jusqu’à 7 paires de photocellules à l’aide d’un câble à deux fils.
Le moteur permet de réaliser jusqu’à 90 % d’économies d’énergie en veille et est compatible avec le kit solaire Nice.
Il est doté d’un pignon module 4, compatible avec la crémaillère proposée dans notre boutique.
Grâce au module BiDi-WiFi (accessoire en option), le moteur peut être commandé également à l’aide de l’application mobile MyNice (Android/iOS) et programmé avec MyNice Pro (Android/iOS).
Compatibilité des télécommandes :
Le moteur est équipé d’un récepteur intégré, compatible avec les télécommandes NICE des séries MYGO, ONE et INTI. Le récepteur interne ne prend en charge ni le codage FloR ni le codage Flo. L’unité de commande comporte toutefois également un connecteur SM permettant de raccorder un récepteur enfichable, ce qui peut s’avérer utile si vous avez remplacé votre ancien moteur par un nouveau RBS et que vous possédez des télécommandes d’un ancien modèle.
Information destinée aux propriétaires d’anciennes télécommandes NICE FLOR :
Si vous possédez déjà d’anciennes télécommandes NICE de type FLOR (modèles FLO2R-S, FLO2RE, FLO4R-S, FLO4RE), vous pouvez continuer à les utiliser avec le nouveau moteur NICE RBS. Il vous faudra toutefois acheter séparément un récepteur enfichable OXIBD ou l’un des récepteurs externes, par exemple le NICE OX2.
Portée extra-longue des télécommandes :
Le moteur NICE RBS dispose d’un emplacement pour un récepteur interne, ce qui permet d’installer le récepteur NICE OXILR doté de la technologie LoRa. Il est également possible de raccorder le récepteur NICE OXIFM pour bénéficier de possibilités étendues.
Information destinée aux propriétaires d’anciennes télécommandes NICE FLO et NICE SMILO :
Si vous utilisez chez vous des télécommandes NICE avec le codage FLO ou SMILO, celles-ci peuvent également être utilisées avec le moteur NICE RBS. Il est toutefois nécessaire d’acheter séparément un récepteur interne OXIBD, qui prend en charge la réception des signaux à code fixe (FLO, SMILO). Dans ce cas, le récepteur n’acceptera que ces anciens modèles de télécommandes ; il ne sera pas possible de les associer simultanément à de nouveaux modèles.
Accessoires compatibles avec le moteur Nice Robus RBS400
Nous vous recommandons d’acheter des accessoires compatibles en option avec le moteur ou de choisir l’un des kits moteur déjà assemblés à prix avantageux.
| Quoi | Pourquoi | Type |
|---|---|---|
| Feu clignotant | Signale le mouvement du portail par un clignotement – idéal pour les sorties offrant une faible visibilité. Équipé également d’une antenne, il augmente la portée de la télécommande. |
Éventuellement tous les feux clignotants alimentés en 12V-24V et fabriqués par d’autres marques. |
| Cellules photoélectriques | Lors de la fermeture, elles détectent les obstacles et arrêtent le mouvement – le portail ne heurtera ni les véhicules ni les personnes. | |
| Émetteur | Pour la commande à distance du portail. | |
| Récepteur |
Pour la commande à distance du portail. Le moteur RBS intègre un récepteur radio, mais permet aussi de connecter un récepteur enfichable. Cela facilite le remplacement d’un ancien moteur RB par un modèle RBS plus récent, sans avoir à réappairer les télécommandes. |
|
| Dispositifs de programmation |
|
|
| Antenne | Pour augmenter la portée de la télécommande. | |
| Clavier | Si vous oubliez votre télécommande ou si vous avez de nombreux véhicules ou utilisateurs et ne souhaitez pas distribuer une télécommande à chacun. | |
| Sélecteur à clé | Commande du portail par clé, au moyen d’un sélecteur relié au moteur par câblage. | |
| Lecteurs de cartes | Commande du moteur en présentant une carte ou un porte-clés devant le lecteur. |
|
| Crémaillère | Indispensable à l’automatisation : sans crémaillère, le moteur ne peut pas déplacer le portail. | |
| Alimentation de secours | En cas de coupure de courant, elle assure le fonctionnement du portail. |
Manuels et documents à télécharger
Manuel du moteur Nice Robus RBS400 – PDF
Instructions pour appairer les télécommandes au moteur Nice – lien
NICE Robus RBS400 en bref
NICE Robus RBS est une gamme irréversibles de motoréducteurs électromécaniques pour portails coulissants. Ils sont fournis avec une unité de commande NICE MCU1R30 intégrée (amovible) avec un récepteur intégré et un connecteur SM pour récepteurs enfichables de signal radio de type OXI, par exemple NICE OXIBD. Il dispose d’une fonction de désactivation ON-OFF du récepteur interne (dans la programmation de niveau I). Le récepteur interne ne prend pas en charge le codage FloR ni Flo.
Les raccordements électriques des dispositifs externes ( photocellules, feu clignotant etc.) ont été simplifiés dans la gamme NICE Robus RBS grâce à la technologie BlueBUS, qui permet de raccorder plusieurs dispositifs à un connecteur commun à l’aide d’un câble à deux conducteurs (sans avoir à respecter la polarité). Il est également possible de raccorder à l’unité de commande des photocellules. L’unité de commande MCU1R30 dispose également d’une entrée OSE (Optoelectronic Safety Edge) de 15 mA maximum.
Le fonctionnement automatique du moteur dépend de l’alimentation électrique. En cas de coupure de courant, le moteur peut être déverrouillé à l’aide de la clé de déverrouillage. Il est possible d’acheter en supplément une batterie de secours NICE PSS124, qui permet de continuer à fonctionner en cas de coupure de courant. L’ancien modèle d’alimentation de secours NICE PS124 est compatible uniquement avec l’adaptateur CABLA11.
Le moteur est équipé de deux voyants LED : le vert signale le mouvement, le rouge indique l’activation des photocellules, les états inhabituels et les erreurs. Le fin de course est à détection inductive. Il est également possible de commander le moteur et de régler ses fonctions à l’aide de l’application mobile My Nice Pro (Android/iOS).
Choisir un moteur – le NICE Robus RBS400 convient-il à mon portail ?
Chaque portail a ses dimensions (c’est-à-dire son bras de levier) et son poids (c’est-à-dire la force exercée par le poids du bras de levier), et chaque moteur a ses limites. Le moteur NICE Robus RBS400 convient aux longueurs de vantail et aux poids de portail suivants :
| Nombre de cycles par heure Nombre de cycles consécutifs |
Poids du vantail | ||
|---|---|---|---|
| jusqu’à 400 kg | jusqu’à 600 kg | ||
| Longueur du vantail | jusqu’à 4 m | 35 | 40 |
| à partir de 8 m | 20 | 20 | |
En principe, la longueur du vantail détermine le nombre maximal de cycles par heure ainsi que de cycles consécutifs, c’est-à-dire qu’elle précise la durée pendant laquelle le moteur peut fonctionner. Un poids plus élevé réduit ces nombres en proportion en raison de sollicitations plus importantes, et détermine également la vitesse maximale autorisée pour la charge considérée. Le moteur est équipé d’une protection thermique qui mesure la température du moteur et de son environnement et réduit en conséquence le nombre de cycles possibles.
Les valeurs indiquées sont valables si les conditions du fabricant sont respectées (conditions météorologiques, températures, rigidité et déplacement facile du portail). En pratique, nous recommandons une charge totale ne dépassant pas environ 80 % de ces valeurs.
Limites du moteur NICE Robus RBS400
Les valeurs indiquées sont celles recommandées par le fabricant NICE. D’après notre expérience, nous recommandons de conserver une marge d’environ 20 % par rapport aux valeurs indiquées :
| Robus RBS400 | Maximum | Recommandé |
|---|---|---|
| Longueur du vantail | 8 m | 6 m |
| Poids du vantail | 400 kg | 320 kg |
Utiliser le moteur au maximum de ses capacités réduit sa durée de vie – vous trouverez ci-dessous une estimation de sa durée de vie en fonction des facteurs de contrainte.
Durée de vie du moteur NICE Robus RBS400
Dans le tableau, additionnez les indices de contrainte liés au poids et à la longueur du vantail, puis ajoutez les indices des autres facteurs (le cas échéant). Lisez ensuite sur le graphique la durée de vie du moteur, exprimée en nombre de cycles.
Exemple : Portail avec un passage de 4,5 m et un poids inférieur ou égal à 200 kg : indice de longueur ~30 + indice de poids 10 + indice de basse température 10 ⇒ total 40. Le graphique indique ~120 000 cycles, soit environ 32 ans à raison de 10 manœuvres par jour.
| Caractéristiques de l’ensemble de l’automatisme | Indice | Graphique de durée de vie |
|---|---|---|
| Poids du vantail | 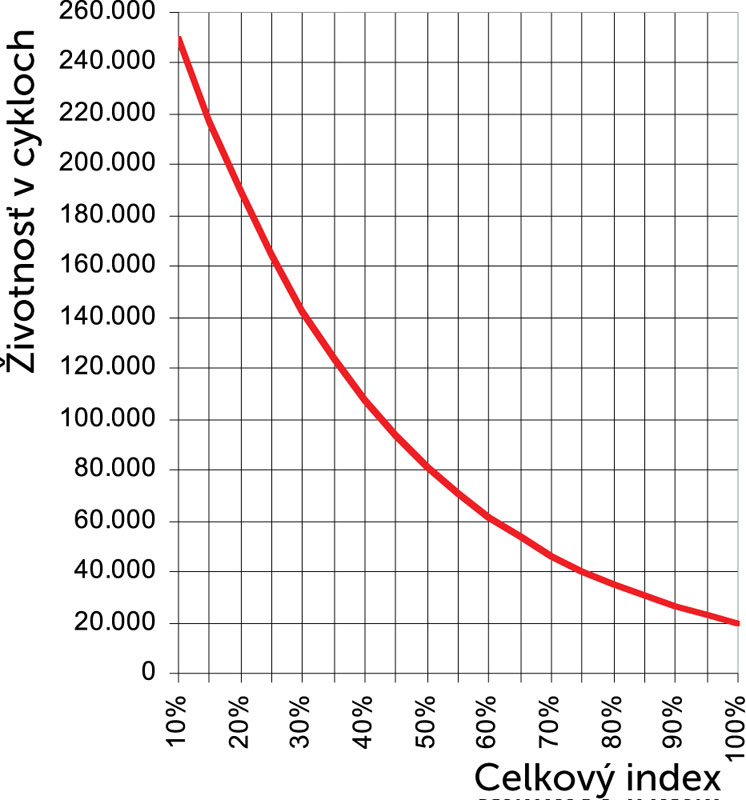
L’indice total maximal recommandé est jusqu’à 75 % (≈ 40 000 cycles ; à raison de 10 cycles par jour, ≈ 10 ans). |
|
| Jusqu’à 200 kg | 15 | |
| 200–400 kg | 50 | |
| Longueur du vantail | ||
| Jusqu’à 4 m | 15 | |
| 4–6 m | 30 | |
| 6–7 m | 50 | |
| Autres facteurs (si la probabilité d’occurrence > 10 %) | ||
| Température > 40 °C, < 0 °C, ou humidité > 80 % | 10 | |
| Environnement poussiéreux | 15 | |
| Environnement salin | 20 | |
| Activation des cellules photoélectriques | 15 | |
| Activation de l’entrée STOP | 25 | |
| Vitesse supérieure à « L4 – Rapide » | 20 | |
| Fonction de pointe activée | 25 | |
Installation du motoréducteur NICE Robus RBS400
La méthode d’installation du motoréducteur est différente pour un portail coulissant sur rail et un portail coulissant autoportant . Pour un portail sur rail le motoréducteur est généralement installé au niveau du sol, tandis que pour un portail autoportant il faut surélever le motoréducteur (tiges filetées Ø8, support fabriqué sur mesure, socle en béton, etc.). La hauteur de la crémaillère est déterminante pour qu’elle s’engrène idéalement avec le pignon du motoréducteur (voir « Crémaillère et butées de fin de course »).
Câblage
Voici un schéma type (facultatif) de raccordement du motoréducteur et de ses accessoires :

Liste des accessoires
- A – Motoréducteur Nice Robus RBS
- B – Cellules photoélectriques
- C – Poteaux pour cellules photoélectriques
- D – Contacteur à clé
- E – Feu clignotant avec antenne intégrée
- F – Crémaillère
- G – Barre palpeuse fixe 1
- H – Barre palpeuse mobile 1
- I – Butée de fin de course à l’ouverture
- J – Barre palpeuse fixe 2
- K – Barre palpeuse mobile 2
- L – Butée de fin de course à la fermeture
- M – Télécommande
Liste des câbles
| Usage | Type | Longueur max. |
|---|---|---|
| Alimentation | 3 × 1,5 mm² |
30 m Pour une distance supérieure, utilisez du 3 × 2,5 mm² + terre. |
| Feu clignotant avec antenne |
2 × 0,5 mm² 1 × coaxial RG58 |
20 m 10 m (moins de 5 m recommandé) |
| Cellules photoélectriques | 2 × 0,5 mm² |
30 m ; au-delà de 30 m, utiliser du 2 × 1 mm²
ASi le câble BlueBUS dépasse 30 m (max. 50 m), utilisez du 2 × 1 mm². |
| Contacteur à clé | 2 câbles de 2 × 0,5 mm² |
50 m
Peut être remplacé par un seul câble de 4 × 0,5 mm². |
| Barres palpeuses – fixes | 2 × 0,5 mm² |
30 m
Pour plusieurs barres palpeuses fixes, consultez le manuel – « Ajout ou suppression d’appareils / entrée STOP ». |
| Barres palpeuses – mobiles | 2 × 0,5 mm² |
50 m
Pour plusieurs barres palpeuses fixes, consultez le manuel – « Ajout ou suppression d’appareils / entrée STOP ». |
Montage
Le respect de la hauteur d’installation du motoréducteur est l’une des conditions d’un fonctionnement correct. Pour en savoir plus, consultez l’article « À quelle hauteur installer le motoréducteur ? ».
Crémaillère et butées de fin de course
Principe du mouvement : le couple du pignon est transmis en mouvement linéaire par l’engrènement avec la crémaillère. Types les plus courants :
 |
Crémaillère en nylon (éventuellement renforcée par une âme en acier) – fixation par vis autoperceuses passant par les trous ; idéale pour les portails légers ou courts, fonctionnement plus silencieux (nylon contre pignon en acier). |
 |
Crémaillère en acier – fixation par soudage de pattes filetées, puis vissage ; adaptée aux portails longs ou lourds, fonctionnement légèrement plus bruyant (acier contre acier). |
Il est essentielque le module des dents du motoréducteur soit compatible avec celui de la crémaillère. Le motoréducteur NICE Robus RBS400 a un module de denture 4.
Le motoréducteur détecte les positions de fin de course à l’ouverture et à la fermeture à l’aide de butées installées sur la crémaillère.
Procédure de montage des butées de fin de course sur la crémaillère :
1. Mettez le motoréducteur et le portail de niveau. Le portail et le motoréducteur doivent être de niveau.

2. Laissez un jeu de 1–2 mm entre la crémaillère et le pignon afin que le poids du portail ne soit pas supporté par le moteur.

3. Serrez les fixations du motoréducteur pour qu’il ne bouge pas lorsqu’il entraîne le portail.

4. Amenez le portail en position ouverte et réglez les butées afin qu’elles actionnent l’interrupteur en fin de course.


5. Amenez le portail en position fermée et réglez les butées afin qu’elles actionnent l’interrupteur en fin de course.


Raccordement du motoréducteur NICE Robus RBS400
Avant de raccorder, débrancher ou modifier le câblage du motoréducteur (alimentation secteur et dispositifs auxiliaires), n’oubliez pas de couper l’alimentation électrique – désactiver les dispositifs de sécurité, retirer le fusible d’alimentation ou débrancher la batterie de secours.
RACCORDEMENT au réseau
 |
Pour assurer le fonctionnement de base, il faut raccorder à l’automatisme l’alimentation électrique. |
| Le raccordement est simple : | |
| L – phase (marron) | |
| I – terre/PE (vert) | |
| N – neutre (bleu) |
RACCORDEMENT des dispositifs supplémentaires
Centrale de commande NICE MCU1R30 de l’automatisme NICE Robus RBS400 permet les entrées et sorties suivantes :
| Entrée/sortie | Description |
|---|---|
| FLASH (feu clignotant) |
Sortie 24 V pour feu clignotant, par exemple Nice ELDC. |
| OGI (indicateur) |
Sortie pour indicateur (24 V). Le comportement se règle dans la programmation de niveau II, paramètre L4 – Indicateur de sortie. |
| FOTO (photocellules) |
Entrée pour photocellules. |
| STEP-BY-STEP (SbS, P.P., commande pas à pas) |
Entrée pour les dispositifs qui commandent le déplacement du portail par impulsions successives. Raccordement possible de contacts NO (normalement ouverts). |
| 24 V (+) | Alimentation des dispositifs externes (par ex. lecteur de cartes sans contact) : 24 V CC −30 % ÷ +50 %, courant max. 100 mA. |
| GND (mise à la terre) |
Mise à la terre des dispositifs externes alimentés par la borne 24 V. |
| STOP (arrêt) |
Entrée pour les dispositifs qui arrêtent le mouvement du portail. Raccordements possibles :
|
| OSE (bord de sécurité optique) |
Interface pour capteur OSE (Optical Safety Edge), 12 V. |
| BLUEBUS | Entrée pour le raccordement en parallèle de dispositifs compatibles via la technologie BlueBUS (le câble à deux conducteurs assure également l’alimentation et la communication). |
| AERIAL (antenne) |
Entrée pour l’antenne du récepteur radio. L’antenne est généralement intégrée au feu clignotant, par exemple Nice ELDC, ou peut être une antenne externe NICE Aerial ABF. |
Fusibles de l’automatisme
L’automatisme comporte deux fusibles :
| Repère | Protection | Type |
|---|---|---|
| F1 | de la centrale de commande | T 2A 250 V |
| F2 | de l’alimentation | T 1,6A 250 V |
 |
||
Schéma de raccordement standard

Photocellules de l’automatisme
La technologie conviviale BlueBUS permet d’alimenter et de commander jusqu’à 7 paires de photocellules à l’aide d’un câble à deux conducteurs.
Raccordement de plusieurs paires de photocellules NICE EPMB au réseau de données NICE BlueBUS
Placez les photocellules autour du portail conformément aux exemples de configuration de raccordement complet et réglez les cavaliers conformément au tableau des cavaliers des photocellules NICE EPMB. Pour éviter les interférences entre des paires proches, respectez l’orientation des émetteurs TX et des récepteurs RX conformément aux exemples de configuration. Raccordez les photocellules en parallèle comme indiqué sur l’illustration (la polarité n’a pas à être respectée) :
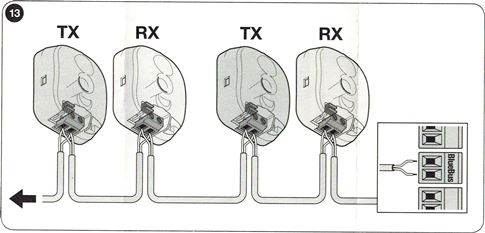
Si vous souhaitez que les photocellules fonctionnent comme des dispositifs d’ouverture du portail (voir FA1 et FA2 dans les exemples de configuration), c’est-à-dire qu’elles déclenchent l’ouverture lorsqu’un véhicule passe entre leurs axes optiques, coupez le pont A sur l’émetteur TX et le récepteur RX – voir l’illustration :
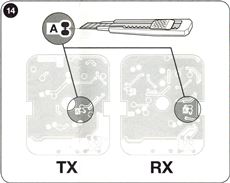
Exemple de configuration des photocellules
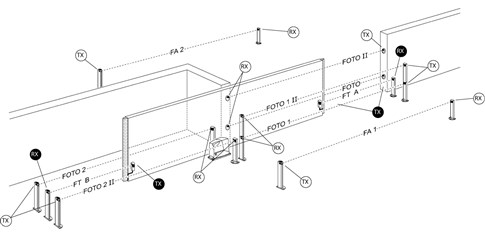
Tableau des cavaliers des photocellules NICE EPMB
 |
Raccordement de plusieurs paires de photocellules au système BlueBUS s’effectue en définissant différentes combinaisons de cavaliers. Chaque paire raccordée doit avoir une combinaison unique ; deux paires ne peuvent pas avoir le même réglage sur un même réseau de données BlueBUS. Dans une même paire, réglez le cavalier de la même façon sur l’émetteur TX et le récepteur RX. Conservez les cavaliers inutilisés pour une utilisation ultérieure. |
| Repère de la paire de photocellules | Cavalier – combinaison des cavaliers |
|---|---|
| FOTO | 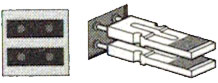 |
| FOTO II | 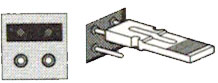 |
| PHOTO 1 | 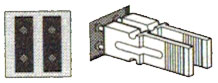 |
| PHOTO 1 II | 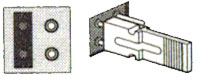 |
| PHOTO 2 | 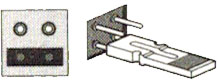 |
| PHOTO 2 II | 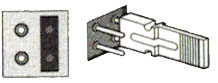 |
| PHOTO 3 | 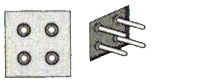 |
| FA1 (Interrompez la liaison A sur TX et RX) |
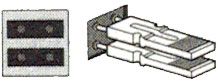 |
| FA2 (Interrompez la liaison A sur TX et RX) |
 |
S’il est nécessaire de remplacer une photocellule, réglez le même cavalier que sur l’ancienne : il n’est pas nécessaire de répéter la phase de détection des dispositifs.
Récepteur du signal radio pour motorisations
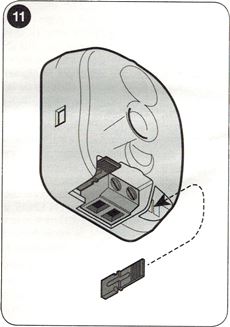
Motorisation NICE Robus RBS400 dispose d’un récepteur radio intégré à l’unité de commande NICE NICE MCU1R30. MCU1R30 dispose également d’un connecteur SM (sous le cache en plastique) pour raccorder un récepteur radio externe NICE OXIBD (ou un modèle plus ancien, le NICE OXI). Le connecteur SM facilite le passage de l’ancienne motorisation Robus RB à la Robus RBS avec les télécommandes déjà appairées.
Sélection du sens de déplacement du portail
Le sens sélectionné doit correspondre à la position de la motorisation par rapport au vantail. Placez-vous du côté du portail où se trouve la motorisation.

| Si le portail s’ouvre vers la gauche, placez le sélecteur à gauche. | Si le portail s’ouvre vers la droite, placez le sélecteur à droite. |
| Le sélecteur se trouve à l’arrière, sur le côté droit de l’unité de commande. |
|

Détection des dispositifs raccordés à la motorisation
Après chaque raccordement, déconnexion ou modification du câblage des dispositifs sur les entrées BlueBUS et STOP, effectuez la phase de détection des dispositifs auxiliaires. La motorisation le signale par le clignotement des voyants L1 et L2.
 |
|
Détection de la longueur du vantail du portail
Pour calculer correctement la course de démarrage et de ralentissement ainsi que l’ouverture partielle, la motorisation doit mesurer la longueur du vantail. Pendant cette opération, elle déplace le portail d’une butée à l’autre et mesure sa longueur à l’aide d’un interrupteur.
 |
|
Programmation de la motorisation
La motorisation Robus RBS permet de programmer plusieurs fonctions, soit en activant/désactivant une fonction par la programmation de niveau I, soit en réglant un paramètre prédéfini par la programmation de niveau II.
L’unité de commande MCU1R30 comporte trois boutons permettant de commander et de programmer la motorisation :
 |
Open |
Ce bouton permet d’envoyer à la motorisation une commande d’ouverture du portail. Il sert également, lors de la programmation, à augmenter la valeur du paramètre programmé. |
|
Stop/Set |
Ce bouton permet d’envoyer à la motorisation une commande d’arrêt du portail. Un premier appui maintenu pendant 5 secondes permet d’accéder à la programmation de niveau I. Un nouvel appui maintenu permet d’accéder à la programmation de niveau II pour le voyant actuellement sélectionné. |
|
|
Close |
Ce bouton permet d’envoyer à la motorisation une commande de fermeture du portail. Il sert également, lors de la programmation, à diminuer la valeur du paramètre programmé. |
Programmation – Niveau I
Au niveau I, la programmation active ou désactive la fonction correspondante. Lorsque la fonction est activée, le voyant correspondant de l’unité de commande est allumé. Toutes les fonctions sont désactivées en usine.
Accès à la programmation de niveau I Maintenez le bouton «Stop/Set» enfoncé pendant environ 5 secondes, jusqu’à ce que le voyant L1. À l’aide des boutons «Open» et «Close» déplacez le voyant actif vers le haut ou vers le bas. Vous disposez de 10 secondes pour chaque action, faute de quoi la motorisation quitte le mode. Lorsque le voyant clignotant se trouve en regard de la fonction à modifier, appuyez sur «Stop/Set» pour accélérer le clignotement (fonction activée) ou le ralentir (fonction désactivée), puis laissez la motorisation quitter le mode dans les 20 secondes. Si tout s’est déroulé correctement, le voyant correspondant reste allumé.
Liste des fonctions activables :
| Voyant | Fonction | Description |
|---|---|---|
| L1 | Fermeture automatique | Après le délai défini (« Programmation de niveau II – Durée de la pause »), le portail se referme automatiquement après son ouverture. Si la fonction est désactivée, le portail ne réagit qu’à une commande (par exemple depuis la télécommande ou autre). |
| L2 | Fermeture après interruption des cellules photoélectriques | Une fois les cellules photoélectriques libérées (le véhicule est passé), la fermeture commence après 5 s. Le comportement dépend de L1 :
|
| L3 | Toujours fermer | Après une coupure de courant, le portail reste dans sa position initiale (désactivé) ou se ferme automatiquement (activé). |
| L4 | Mode veille | Réduit la consommation au minimum (utile avec le PSS124). Une minute après le dernier mouvement, BlueBUS (et les appareils connectés) ainsi que toutes les LED, à l’exception de la LED BlueBUS (qui clignote lentement), s’éteignent. Lorsqu’une commande est envoyée, l’unité de commande se réactive/redémarre d’abord, puis exécute la commande. |
| L5 | Démarrage | Désactive le démarrage progressif : le moteur fonctionne immédiatement à pleine puissance (utile en cas de fort frottement, de neige ou de glace). Réduit la durée de vie de l’automatisme. |
| L6 | Pré-clignotement | Avant le début du mouvement du portail, le feu clignotant clignote pendant 3 secondes, puis la manœuvre commence. |
| L7 | Désactivation de la commande radio intégrée | Désactive le récepteur radio intégré à l’unité de commande. Activez cette fonction si vous utilisez un récepteur enfichable externe de type OXI. Si la fonction est désactivée, le récepteur interne est actif. |
| L8 | Mode « slave » – unité subordonnée | Une fois activé, l’automatisme devient « Slave ». Permet de synchroniser 2 moteurs installés sur des vantaux opposés (Master/Slave). Pour plus de détails, consultez le manuel Robus RBS, section « Mode Slave ». |
Programmation – Niveau II
Le niveau II permet de régler les valeurs des fonctions (différentes de celles du niveau I).
Accès à la programmation du niveau II. Maintenez la touche «Stop/Set» enfoncée pendant environ 5 secondes, jusqu’à ce que la LED L1 commence à clignoter. Les touches «Open» et «Close» permettent de déplacer la LED active vers le haut ou le bas. Vous disposez de 10 secondes pour chaque opération, sinon l’automatisme quitte le mode. Lorsque la LED se trouve en regard de la fonction dont vous souhaitez modifier le paramètre, maintenez la touche «Stop/Set» enfoncée pour accéder au réglage. La LED allumée (vous maintenez toujours «Stop/Set» enfoncé) indique la valeur actuelle. Modifiez la valeur avec «Open» (haut) ou «Close» (bas), puis relâchez «Stop/Set» et attendez que l’automatisme quitte le mode dans les 20 secondes. Pour vérifier le réglage, répétez la procédure sans modifier la valeur.
Liste des fonctions réglables :
| LED d’entrée — Nom et description | LED de réglage — Valeur |
|---|---|
| L1 — Durée de la pause Si la « Fermeture automatique » est activée au niveau I, cette fonction définit l’intervalle entre l’ouverture et la fermeture automatique. |
L1 — 5 s L2 — 15 s L3 — 30 s L4 — 45 s L5 — 60 s L6 — 80 s L7 — 120 s L8 — 180 s |
| L2 — Mode pas-à-pas Définit la séquence de déplacement déclenchée par des commandes répétées (touche de la télécommande ou entrée STEP-BY-STEP/P.P./Pas-à-pas). Remarque : avec L4, L5, L7 et L8, le comportement des commandes « Ouvrir » et « Fermer » est modifié. |
L1 — Ouvrir/Stop/Fermer/Stop L2 — Ouvrir/Stop/Fermer/Ouvrir L3 — Ouvrir/Fermer/Ouvrir/Fermer L4 — Copropriété L5 — Copropriété après deux commandes « Stop » L6 — Pas-à-pas après deux commandes « ouverture partielle » L7 — Présence d’une personne L8 — Ouverture « semi-automatique » ; fermeture en mode « présence d’une personne » |
| L3 — Vitesse du moteur Vitesse en fonctionnement normal (hors accélération et ralentissement). „L6 – Extrêmement rapide» = 100 % de 0,34 m/s, etc. |
L1 — Très lente (30 %) L2 — Lente (44 %) L3 — Moyenne (58 %) L4 — Rapide (72 %) L5 — Très rapide (86 %) L6 — Extrêmement rapide (100 %) L7 — Ouvre « rapidement », ferme « lentement » L8 — Ouvre « extrêmement rapidement », ferme « rapidement » |
| L4 — Sortie indicateur OGI Définit la fonction de la sortie OGI (lorsqu’elle est activée, elle fournit 24 V, −30 %/+50 %, max. 10 W). |
L1 — Portail en ouverture L2 — Portail fermé L3 — Portail ouvert L4 — Deuxième sortie radio L5 — Troisième sortie radio L6 — Quatrième sortie radio L7 — Entretien L8 — Verrou électrique |
| L5 — Force du moteur Adapte le contrôle de la force au poids de l’automatisme. Le système tient également compte de la température ambiante et augmente la force par temps froid. |
L1 — Portail extrêmement léger L2 — Portail très léger L3 — Portail léger L4 — Portail de poids moyen L5 — Portail moyennement lourd L6 — Portail lourd L7 — Portail très lourd L8 — Portail extrêmement lourd |
| L6 — Ouverture partielle Longueur de passage en ouverture partielle. |
L1 — 0,5 m L2 — 1,0 m L3 — 1,5 m L4 — 2,0 m L5 — 2,5 m L6 — 3,0 m L7 — 3,4 m L8 — 4,0 m |
| L7 — Avertissement de maintenance Nombre de manœuvres au bout duquel l’automatisme indique qu’un entretien est nécessaire. |
L1 — 1 000× L2 — 2 000× L3 — 4 000× L4 — 7 000× L5 — 10 000× L6 — 15 000× L7 — 17 000× L8 — 20 000× |
| L8 — Liste des défauts Vérification du type de défaut survenu au cours des 8 dernières manœuvres (voir « Historique des défauts » dans le manuel). |
L1 — Résultat de la 1re manœuvre L2 — Résultat de la 2e manœuvre L3 — Résultat de la 3e manœuvre L4 — Résultat de la 4e manœuvre L5 — Résultat de la 5e manœuvre L6 — Résultat de la 6e manœuvre L7 — Résultat de la 7e manœuvre L8 — Résultat de la 8e manœuvre |
Automatisation de deux portails coulissants se faisant face à l’aide de deux motoréducteurs NICE Robus RB400 (mode maître-esclave)
Si vous devez automatiser deux portails coulissants se faisant face, les motoréducteurs Robus prennent en charge le mode unité esclave (« maître-esclave »). Un motoréducteur est maître (Master) et envoie des commandes à l’autre, esclave (Slave). Tous les motoréducteurs Robus sont configurés en usine comme maîtres, activez donc sur l’unité esclave, au niveau I, la fonction L8 (Unité esclave). La connexion entre Master ↔ Slave s’effectue via BlueBUS.
Restrictions relatives au raccordement de l’unité maître et de l’unité esclave
- Le portail ne peut pas être ouvert depuis l’unité esclave.
- Tous les dispositifs (par ex. les cellules photoélectriques, récepteur externe etc.) doivent être raccordés à l’unité maître. Seuls le feu clignotant, les dispositifs raccordés à l’entrée STOP, SBS (STEP-BY-STEP/Pas à pas) et le voyant de sortie OGI; les entrées OPEN/CLOSE sont ignorées.
- Si vous utilisez une batterie de secours (NICE PSS124), chaque motoréducteur doit être équipé de sa propre batterie.
- Sur l’unité esclave, toutes les fonctions programmées sont ignorées, à l’exception de celles indiquées ci-dessous.
| Programmation du niveau I | Programmation du niveau II |
|---|---|
| L4 — Mode veille | L3 — Vitesse du moteur |
| L5 — Démarrage | L4 — Voyant de sortie |
| L8 — Unité esclave | L5 — Force du moteur |
| L8 — Historique des défauts |
Procédure d’installation de deux motoréducteurs Robus en mode unité esclave
- Installez les deux vantaux et les deux moteurs. Déterminez lequel sera Master (N) et lequel sera Slave (P). En mode Master-Slave seule l’ouverture complète du vantail esclave est possible.
- (P) Sélectionnez le sens d’ouverture (sélecteur de sens sur l’unité de commande).

- (P) Sur le Slave effectuez l’apprentissage des dispositifs et de la longueur du vantail (« Apprentissage des dispositifs », « Apprentissage de la longueur du vantail »). Si le sens est inversé, répétez l’étape 1.
- (P) Sur le Slave activez la fonction « Mode maître-esclave » (niveau I, L8).
- (P+N) Raccordez les deux automatismes conformément au schéma.

- (N) Sélectionnez le sens d’ouverture sur le Master.
- (N) Sur le Master effectuez l’apprentissage des dispositifs et de la longueur du vantail. Pendant l’apprentissage de la longueur, le Slave se déplacera également. Si le sens est inversé, répétez l’étape 6.
Raccordement de dispositifs externes supplémentaires
À l’unité de commande
Sur l’ unité de commande MCU1R30 sont disponibles 24 V DC (+) et GND (−) pour alimenter les dispositifs externes, ainsi que les bornes OGI, BlueBUS et Flash. En mode Master-Slave raccordez les appareils à l’entraînement maître (exceptions pour « Slave » voir le manuel – « Mode maître-esclave »).
MCU1R30 permet également de raccorder une carte d’extension, qui fournit des entrées et des sorties supplémentaires.
Extension de l’unité de commande avec des entrées/sorties supplémentaires
L’unité de commande permet, en plus des bornes disponibles, de raccorder une carte d’extension.. Elle permet d’ajouter des entrées et des sorties à l’unité MCU1R30 et ainsi de raccorder plusieurs appareils. Le nombre et le type d’entrées et de sorties dépendent du type de carte d’extension. Pour MCU1R30 3 types sont actuellement proposés de cartes d’extension:
MLAE21 - 2 entrées 24 V (ouverture et fermeture préréglées en usine), 1 sortie 24 V (OGI préréglée en usine)
MLAE22 - 2 entrées 24 V (ouverture et fermeture préréglées en usine), 1 sortie 24 V (OGI préréglée en usine), 1 sortie 230 V (éclairage préréglé en usine)
MLAE44 - 4 entrées 24 V (ouverture, fermeture, ouverture partielle et photocellule préréglées en usine), 4 sorties 24 V (OGI, portail fermé, sortie radio 4 et test des photocellules préréglés en usine)
Procédure de raccordement de la carte d’extension :
L’ajout ou le retrait de cartes d’extension doit toujours s’effectuer hors tension (en retirant le fusible F2 et, le cas échéant, la batterie de secours si elle est raccordée).
 |
|
Procédure d’apprentissage des appareils supplémentaires.
 |
|
Après l’ajout ou le retrait d’appareils, il faut tester à nouveau l’automatisme conformément à la section « Test » (voir le manuel, point 6.1, page 24).
Fonctions spéciales de l’entraînement
Portail maintenu ouvert
Si la commande envoyée à l’entrée STEP-BY-STEP (P.P., SbS, commande pas à pas) dure plus de 2 secondes, l’unité de commande maintient le portail ouvert tant que la commande est active. Fonction utile avec une minuterie.
Manœuvre forcée
En cas de défaillance d’un dispositif de sécurité ou si un obstacle bloque, par exemple, les photocellules et que le portail ne bouge pas pour des raisons de sécurité, activez le mode «Action maintenue» – en continu (niveau II, L2 = L7) ou temporairement :
- Envoyez une commande (par exemple avec une télécommande ou un sélecteur à clé).).
- En cas de problème, le portail ne bougera pas et le feu clignotant signale probablement une erreur.
- Dans les 3 secondes suivant la commande précédente, envoyez-la à nouveau et maintenez-la.
- Le portail se déplace tant que vous maintenez la commande ; il s’arrête dès que vous la relâchez.
Alerte d’entretien
Dans la programmation de niveau II, au point L7 – Alerte d’entretien vous définissez le nombre de cycles au terme desquels l’entraînement doit signaler qu’un entretien (une inspection) est nécessaire. L’entraînement le signale à l’aide du feu clignotant (ou de la sortie OGI, si le niveau L4 – Indicateur de sortie L7 – Entretien est sélectionné au point correspondant de la programmation de niveau II)comme suit :
| Nombre de cycles | Signalisation par le feu clignotant | Signalisation par l’indicateur de sortie OGI |
|---|---|---|
| moins de 80 % de la limite | Fonctionnement normal, clignotement à intervalles d’une demi-seconde. | Reste allumé pendant 2 secondes après le début de l’ouverture. |
| 80–100 % de la limite | Reste allumé pendant 2 s au début de la manœuvre, puis reprend le fonctionnement normal. | Clignote pendant la manœuvre. |
| plus de 100 % de la limite | Reste allumé pendant 2 s au début de la manœuvre, puis fonctionne normalement ; à la fin de la manœuvre, il reste de nouveau allumé pendant 2 s. | Clignote en continu. |
Ces réglages peuvent également être effectués à l’aide de l’application mobile My Nice Pro.
Dépannage de l’entraînement
Si quelque chose n’est pas clair ou si vous rencontrez un autre problème, n’hésitez pas à contacter notre assistance technique pour les entraînements NICE.
Selon la nature du problème
Lors du montage (ou en cas de défaillance de l’entraînement), vous pouvez rencontrer l’un des problèmes suivants :
| Problème | Solution possible |
|---|---|
| Le portail ne réagit pas à la commande de la télécommande et la LED de la télécommande ne s’allume pas. | Vérifiez que les piles de la télécommande de l’entraînement sont en bon état ; sinon, remplacez-les (les instructions figurent dans le manuel de la télécommande concernée). |
| Le portail ne réagit pas à la commande de la télécommande, mais le voyant LED de la télécommande s’allume. | Vérifiez que la télécommande a bien été mémorisée dans le récepteur ; le cas échéant, mémorisez-la à nouveau. |
| Le portail ne bouge pas et la LED BlueBUS ne clignote pas. | Vérifiez que la motorisation est alimentée en 230 V. Si c’est le cas, vérifiez les deux fusibles et remplacez-les éventuellement par des neufs de mêmes caractéristiques. |
| Le portail ne bouge pas et le feu clignotant ne clignote pas. | Vérifiez si la motorisation a bien enregistré la commande : – en cas de commande depuis la télécommande la LED BlueBUS devrait clignoter rapidement deux fois ; – en cas de commande via l’entrée STEP-BY-STEP (SbS), la LED STEP-BY-STEP correspondante doit s’allumer. |
| Le portail ne bouge pas et le feu clignotant émet plusieurs clignotements. | Comptez le nombre de clignotements et consultez la section «Diagnostic par les clignotements du feu» ci-dessous. |
| Le portail se met en mouvement, puis s’arrête aussitôt et repart en sens inverse. | La force du moteur est probablement programmée à une valeur trop faible. Vérifiez que rien n’entrave le mouvement et augmentez éventuellement la force ; vous pouvez aussi activer la fonction «Démarrage“. |
| Le portail se met en mouvement, mais le feu clignotant ne fonctionne pas. | Vérifiez qu’une tension apparaît sur la borne FLASH pendant la manœuvre (environ 10–30 V CC). Si une tension est présente, le problème vient du feu clignotant – essayez de le remplacer. En l’absence de tension, la sortie FLASH est peut-être en surcharge : vérifiez qu’il n’y a pas de court-circuit dans le câblage. |
| Le portail se met en mouvement, mais la sortie OGI ne fonctionne pas. | Déterminez la fonction attribuée à la sortie OGI ; si elle doit clignoter, vérifiez la présence de 24 V CC. Si une tension est présente, le problème vient de l’ampoule : remplacez-la. En l’absence de tension, la sortie OGI est peut-être en surcharge : vérifiez qu’il n’y a pas de court-circuit dans le câblage. |
Diagnostic par les clignotements du feu
Pendant la manœuvre du portail, le feu clignotant clignote régulièrement chaque seconde. En cas de problème, il signale une erreur par deux séries rapprochées de clignotements plus rapides.
| Série de clignotements | Erreur | Solution |
|---|---|---|
| 1 clignotement, pause de 1 s, 1 clignotement | Erreur BlueBUS | Les appareils connectés à l’entrée BlueBUS ne correspondent pas à ceux détectés lors de la phase d’apprentissage. Relancez la phase d’apprentissage ; si cela ne résout pas le problème, procédez par élimination pour repérer l’appareil défectueux, puis remplacez-le, faites-le réparer ou demandez sa prise en charge sous garantie. |
| 2 clignotements, pause de 1 s, 2 clignotements | Déclenchement d’une photocellule | Les photocellules se déclenchent (cas normal lorsque le faisceau est interrompu pendant la fermeture). Si le faisceau n’a pas été interrompu, elles sont peut-être sales, éblouies ou défectueuses. |
| 3 clignotements, pause de 1 s, 3 clignotements | Déclenchement du limiteur de force du moteur | Le portail détecte une friction excessive : vérifiez et réglez le portail (essai de déplacement manuel). Augmenter la force ou activer la fonction «Démarrage“. Le problème peut également être dû à une butée basse. |
| 4 clignotements, pause de 1 s, 4 clignotements | L’entrée STOP a été activée | Une commande a été reçue sur l’entrée STOP. Si cela n’était pas prévu, vérifiez les appareils connectés. |
| 5 clignotements, pause de 1 s, 5 clignotements | Erreur interne de l’unité de commande | Attendez au moins 30 secondes, puis répétez la commande. Si l’erreur persiste, essayez de réinitialiser. Il faudra probablement réparer ou remplacer l’unité de commande. |
| 6 clignotements, pause de 1 s, 6 clignotements | Limite horaire de manœuvres atteinte | Attendez quelques minutes, jusqu’à ce que le limiteur de cycles repasse sous la valeur maximale. |
| 7 clignotements, pause de 1 s, 7 clignotements | Erreur des circuits électroniques internes | Coupez l’alimentation de la motorisation pendant quelques secondes, rebranchez-la et essayez de nouveau. Si le problème persiste, essayez de réinitialiser. Si cela ne résout pas le problème, l’unité de commande devra probablement être réparée ou remplacée. |
| 8 clignotements, pause de 1 s, 8 clignotements | Commande permanente active | Si une commande est transmise en continu à la motorisation, vérifiez les appareils connectés à l’entrée OPEN. Si une minuterie est connectée, il est probable qu’elle envoie cette commande permanente. |
Diagnostic par les voyants LED
Le diagnostic peut être effectué en observant plusieurs ensembles de voyants LED. Deux ensembles se trouventsur l’unité de commande et le troisième est le voyant d’état directement sur la motorisation.
Sur la motorisation…
Le voyant d’état se trouve sur la partie avant du capot des motorisations Nice RBS.

Les voyants rouge et vert indiquent le fonctionnement normal et permettent d’effectuer le diagnostic de base du portail, comme indiqué dans le tableau ci-dessous. Si la motorisation détecte une anomalie ou une erreur, elle la signale à l’aide du feu clignotant.
| Voyant d’état avec positions mémorisées | |
|---|---|
| Voyant vert | |
| allumé | Indique le début de chaque manœuvre du portail, si aucune anomalie ni erreur n’est présente dans le système, et s’éteint à la fin de la manœuvre. |
| éteint | Fonctionnement normal |
| Voyant rouge | |
| allumé | Indique le début de chaque manœuvre du portail, si le nombre de manœuvres programmé avant maintenance a été dépassé; il s’éteint à la fin de la manœuvre. |
| éteint | Fonctionnement normal |
| Feu clignotant | L’unité de commande a détecté une anomalie. Consultez le tableau « Diagnostic par les clignotements du feu ». |
| Voyant d’état avec des positions non apprises | |
|---|---|
| Voyant vert | |
| allumé | Le voyant s’allume lorsque le fin de course d’ouverture est atteint. |
| éteint | Fonctionnement normal |
| Voyant rouge | |
| allumé | Le voyant s’allume lorsque le fin de course de fermeture est atteint. |
| éteint | Fonctionnement normal |
| Feu clignotant | La centrale de commande a détecté une anomalie. Consultez le tableau « Diagnostic par clignotements du feu clignotant ». |
Sur la centrale de commande MCU1/MCU1R30...
Centrale de commande MCU1R30 de l’automatisme NICE Robus RBS800 comporte deux ensembles de LED, qui indiquent chacun par leurs clignotements et leur allumage le fonctionnement normal de la centrale de commande ou le diagnostic des erreurs, comme indiqué dans les tableaux suivants.

LED horizontales : BLUEBUS, STOP, SbS, FOTO :
| Signalisation | État | Solution |
|---|---|---|
| LED BlueBUS | ||
| éteinte | anomalie/erreur | Vérifiez le raccordement au réseau électrique. S’il est correct, contrôlez les fusibles F1 et F2 et, si nécessaire, remplacez-les par des fusibles neufs de mêmes caractéristiques. |
| allumée | erreur grave |
Essayez de débrancher la centrale de commande, et éventuellement toutes les entrées. Si cela ne résout pas le problème, réinitialisez la centrale de commande. Si l’erreur persiste, il sera probablement nécessaire de remplacer la centrale de commande. |
| 2 clignotements verts espacés d’une seconde | tout est en ordre | Fonctionnement normal de la centrale de commande. |
| 2 clignotements verts rapides | Fonctionnement normal : l’état de l’entrée STEP-BY-STEP, STOP, OPEN ou CLOSE a changé, ou les |
cellules photoélectriques ont été activées cellules photoélectriques, ou l’automatisme a reçu une commande de la télécommande. |
| série de clignotements rouges séparés par une pause d’une seconde | divers | Le nombre de clignotements dans la série correspond au diagnostic des erreurs indiqué par le feu clignotant. Consultez « Diagnostic par clignotements du feu clignotant ». |
| série de clignotements rouges rapides et lents | court-circuit sur la borne BlueBUS | Débranchez la borne et recherchez la cause du court-circuit au niveau des connexions BlueBUS. Une fois le court-circuit éliminé, rebranchez la borne ; la LED recommencera à clignoter après dix secondes. |
| LED STOP (Arrêt) | ||
| éteinte | l’entrée STOP a été activée | Vérifiez les dispositifs raccordés à l’entrée STOP. |
| allumée | l’entrée STOP n’a pas réagi | L’entrée STOP est active. |
| LED STEP-BY-STEP (également appelée SbS, P.P. ou commande pas à pas) | ||
| éteinte | tout est en ordre |
L’entrée STEP-BY-STEP n’est pas active. |
| allumée | l’entrée STEP-BY-STEP a été activée | Fonctionnement normal de la centrale de commande si le dispositif raccordé à l’entrée STEP-BY-STEP a été activé. |
| LED FOTO | ||
| éteinte | L’entrée FOTO a été activée | L’entrée FOTO a été déclenchée. |
|
allumée |
Tout est en ordre | Fonctionnement normal de la centrale de commande si le dispositif de sécurité ne s’est pas déclenché. |
LED verticales L1–L8 :
| Signalisation | Solution |
|---|---|
| LED 1 | |
| éteinte | En fonctionnement normal, indique que la fonction « Fermeture automatique » n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Fermeture automatique » est activée. |
| clignotante |
- La fonction est en cours de programmation.
|
| LED 2 | |
| éteinte | En fonctionnement normal, indique que la fonction « Fermer » après le déclenchement des cellules photoélectriques n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Fermer » après le déclenchement des cellules photoélectriques est activée. |
| clignotante |
- La fonction est en cours de programmation.
|
| LED 3 | |
| éteinte | En fonctionnement normal, indique que la fonction « Toujours fermer » n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Toujours fermer » est activée. |
| clignotante |
- La fonction est en cours de programmation.
|
| LED 4 | |
| éteinte | En fonctionnement normal, indique que la fonction « Mode veille » n’est pas activée. |
| allumée |
En fonctionnement normal, indique que la fonction « Mode veille » est activée. |
| clignotante |
- La fonction est en cours de programmation.
|
| LED 5 | |
| éteinte | En fonctionnement normal, indique que la fonction « Démarrage » n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Démarrage » est activée. |
| clignote | Programmation des fonctions en cours. |
| LED 6 | |
| éteinte | En fonctionnement normal, indique que la fonction « Préclignotement » n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Préclignotement » est activée. |
| clignote | Programmation des fonctions en cours. |
| LED 7 | |
| éteinte | En fonctionnement normal, indique que la fonction « Récepteur radio interne » n’est pas activée. |
| allumée | En fonctionnement normal, indique que la fonction « Récepteur radio interne » est activée. |
| clignote | Programmation de la fonction en cours. |
| LED 8 | |
| éteinte | En fonctionnement normal, indique que le Robus est configuré comme « unité principale » (également appelée Master). |
| allumée | En fonctionnement normal, indique que le Robus est configuré comme « unité secondaire » (également appelée Slave). |
| clignote | Programmation de la fonction en cours. |
Installation de la batterie de secours sur le moteur NICE Robus RBS400
La batterie de secours NICE PSS124 n’est pas fournie de série avec le moteur, mais peut être commandée séparément. En cas de coupure de courant, elle alimentera le moteur du portail. La batterie se recharge en continu sur le secteur. Ne raccordez la batterie à l’unité de commande qu’après avoir terminé toutes les étapes de l’installation et de la programmation.
| 1. Retirez le cache en plastique (A) du connecteur de batterie sur le moteur. | 2. Branchez le câble correspondant au connecteur de la batterie de secours (PSS124). |
 |
 |
| 3. Branchez le connecteur correspondant (C) au connecteur de batterie du moteur. | 4. Placez la batterie de secours (D) à son emplacement à l’intérieur du moteur. |
 |
 |
Déverrouillage manuel du moteur NICE Robus RBS400
En cas de coupure de courant ou de panne, vous ne pourrez pas commander le portail à l’aide de la télécommande. Il est donc possible de déverrouiller le moteur à l’aide de la clé de déverrouillage et de déplacer le portail manuellement.
1. Ouvrez le crochet de verrouillage (A) avec la clé fournie et tirez le levier de déverrouillage. Vous pouvez maintenant déplacer le portail manuellement.

2. Pour verrouiller le portail, refermez le crochet de verrouillage, tournez la clé dans le sens inverse des aiguilles d’une montre, puis retirez-la.

Caractéristiques techniques du moteur NICE Robus RBS400
| Modèle | NICE Robus RBS400 |
|---|---|
| Description du modèle | Motoréducteur électromécanique destiné à l’automatisation de portails coulissants en environnement résidentiel. Livré avec l’unité de commande NICE MCU1R30 avec récepteur radio intégré. |
| Pignon |
|
| Couple [Force] |
15,4 Nm [510 N] – force nécessaire au démarrage du vantail |
| Couple nominal [Force nominale] |
4,5 Nm [150 N] – force nécessaire pour maintenir le vantail en mouvement |
| Vitesse | 0,34 m/s |
| Limite de cycles consécutifs | 80 cycles/jour (l’unité de commande limite leur nombre en fonction des conditions – voir le choix du moteur) |
| Limite de fonctionnement | 7 minutes (l’unité de commande limite la durée en fonction des conditions – voir le choix du moteur) |
| Durée de vie | Environ 20 000 à 250 000 cycles, selon le poids et la longueur du vantail ainsi que les réglages du moteur. |
| Alimentation | 230 V (+10 % / −15 %) 50/60 Hz |
| Puissance absorbée [Charge] |
250 W [1,1 A] |
| Classe d’isolation | 1 – mise à la terre obligatoire |
| Alimentation de secours | Possibilité d’acheter et d’installer une batterie de secours NICE PSS124. (Avec l’adaptateur CABLA11 il est également possible d’utiliser l’ancien modèle PS124.) |
Vue à 360° du moteur Nice Robus RBS400
Comment commander cet article ?
Choisissez la solution qui vous convient :
- commander en ligne : utilisez le bouton acheter pour ajouter l'article au panier de la boutique (vous trouverez le bouton acheter ici dans le tableau des variantes du produit).
- commander par e-mail : commandez à [email protected]